Roteiro rápido
- Confira a rede: P296 igual à tensão R-S-T.
- Ligue o motor: Δ para 220 V, Y para 380 V; ajuste P400.
- Digite os dados de placa: P401, P402, P403, P404.
- P156 ≈ 1,1 × P401 (proteção de sobrecarga).
- P221 = 1 para usar o potenciômetro.
- Ajuste rampas P100/P101 e dê partida com I.
- Reset de fábrica: P204 = 5 e confirme com P.
Horímetro e registrador
- Inversor energizado
- 00:00:00
- Motor girando (total)
- 00:00:00
- Motor girando (sessão)
- 00:00:00
- Partidas
- 0
- Corrente de partida (pico)
- 0.00 A
- Corrente máxima
- 0.00 A
- Falhas registradas
- 0
- Última falha
- —
Partida direta da rede (Ip/In da plaqueta) seria ≈ 45.0 A — o inversor reduz esse pico com a rampa P100.
Os parâmetros ficam salvos mesmo sem energia. Falha: aperte RESET (ou O). P206 reseta sozinho; P211 decide se o motor volta a girar quando a energia retorna; P120 guarda a velocidade.
Botão giratório ligado à entrada analógica AI1: ajusta a velocidade de P133 (mín.) até P134 (máx.). Só comanda o motor comP221 = 1; com P221 = 0 a velocidade vem das teclas ▲▼.
Simulação educativa · painel inspirado no CFW500, sem reproduzir seu firmware.
Bancada de teste
6 cabos (1 a 6): Δ para 220 V ou Y para 380 V.
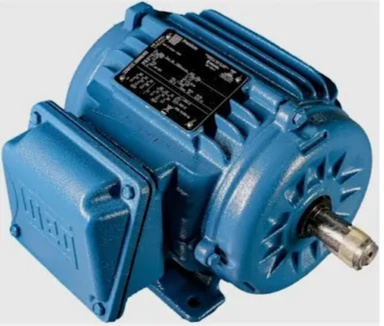
Gráfico ao vivo (últimos 12 s)
Desafio 1/7: Primeira partida
EM ANDAMENTOLigue o motor e deixe-o girando acima de 20 Hz.
Plaqueta do motor
- POTÊNCIA
- 2 cv / 1,47 kW
- FREQUÊNCIA
- 60 Hz
- ROTAÇÃO
- 1720 rpm
- TENSÃO Δ / Y
- 220 / 380 V
- CORRENTE Δ / Y
- 6,0 / 3,5 A
- PROTEÇÃO
- IP55
- Nº DE POLOS
- 4
Rotação síncrona = 120 × 60 Hz ÷ 4 polos = 1800 rpm; com escorregamento ≈ 1730 rpm.
Mais dados em "Ampliar".
Dados de exemplo da bancada educativa — edite conforme a placa do seu motor.
V/f escalar × Vetorial (P202) · atual: V/f escalar
V/f escalar (P202 = 0):o inversor mantém a tensão proporcional à frequência (ex.: 220 V / 60 Hz → 110 V em 30 Hz). Simples e robusto; serve para bombas, ventiladores, esteiras e vários motores no mesmo inversor. Em baixa rotação perde torque (use o boost P136).
Vetorial (P202 = 1):o inversor calcula o fluxo e o torque do motor a partir dos dados da plaqueta (P400–P404) e corrige a tensão e a frequência em tempo real. Dá torque alto em baixa rotação e velocidade mais precisa com carga; exige um motor por inversor e dados da plaqueta corretos.
Lista de parâmetros CFW500 · 47
🔒 = só altera com motor parado| Cód. | Descrição | Valor | Fábrica |
|---|---|---|---|
| P100 | Tempo de aceleração Tempo para ir de 0 até a frequência máxima. Muito curto causa sobrecorrente (F003). | 5.0 s | 5.0 s |
| P101 | Tempo de desaceleração Tempo para parar. Muito curto com carga pesada gera energia regenerativa → sobretensão (F001). | 10.0 s | 10.0 s |
| P102 | Aceleração — 2ª rampa Tempo de aceleração usado quando P105=1. | 10.0 s | 10.0 s |
| P103 | Desaceleração — 2ª rampa Tempo de parada usado quando P105=1. | 15.0 s | 15.0 s |
| P104 | Suavização da rampa S Suaviza a aproximação da referência; reduz variações bruscas de velocidade. | 0 % | 0 % |
| P105 | Seleção de rampa Alterna entre os dois pares de tempos da bancada. | 1ª rampa (P100/P101) | 1ª rampa (P100/P101) |
| P120 | Backup da referência Guarda a velocidade ajustada nas teclas ▲▼ quando a energia cai. | Ativo (guarda velocidade) | Ativo (guarda velocidade) |
| P122 | Referência JOG Velocidade momentânea enquanto a tecla JOG estiver pressionada. | 5 Hz | 5 Hz |
| P124 | Velocidade fixa 1 Referência fixa quando P221=2; limitada por P133/P134. | 20 Hz | 20 Hz |
| P125 | Velocidade fixa 2 Referência do estágio 2, selecionado por P220 quando P221=2; limitada por P133/P134. | 10 Hz | 10 Hz |
| P126 | Velocidade fixa 3 Referência do estágio 3, selecionado por P220 quando P221=2; limitada por P133/P134. | 15 Hz | 15 Hz |
| P127 | Velocidade fixa 4 Referência do estágio 4, selecionado por P220 quando P221=2; limitada por P133/P134. | 25 Hz | 25 Hz |
| P128 | Velocidade fixa 5 Referência do estágio 5, selecionado por P220 quando P221=2; limitada por P133/P134. | 30 Hz | 30 Hz |
| P129 | Velocidade fixa 6 Referência do estágio 6, selecionado por P220 quando P221=2; limitada por P133/P134. | 40 Hz | 40 Hz |
| P130 | Velocidade fixa 7 Referência do estágio 7, selecionado por P220 quando P221=2; limitada por P133/P134. | 50 Hz | 50 Hz |
| P131 | Velocidade fixa 8 Referência do estágio 8, selecionado por P220 quando P221=2; limitada por P133/P134. | 60 Hz | 60 Hz |
| P133 | Frequência mínima Menor velocidade com potenciômetro no mínimo. | 3 Hz | 3 Hz |
| P134 | Frequência máxima Maior velocidade permitida. Acima de 60 Hz o motor perde torque. | 60 Hz | 60 Hz |
| P135 | Limite de corrente na aceleração Percentual de P401; reduz a rampa quando a corrente se aproxima do limite, sem remover a proteção F003. | 150 % | 150 % |
| P136 | Boost de torque manual Eleva tensão e corrente em baixa frequência no controle V/f. | 0 % | 0 % |
| P138 | Compensação de escorregamento Acrescenta frequência proporcional à carga, respeitando o limite máximo. | 0.0 % | 0.0 % |
| P142 | Tensão máxima de saída Percentual da tensão P400 aplicado pela curva V/f. | 100 % | 100 % |
| P150 | Frenagem resistiva educativa Dissipa parte da energia regenerativa ao desacelerar, reduzindo a elevação do barramento CC. Não representa dimensionamento real de resistor. | 0 % | 0 % |
| P151 | Limite do barramento CC Limiar educativo de sobretensão relativo ao barramento nominal; não altera a proteção por rede incorreta. | 125 % | 125 % |
| P156 | Corrente de sobrecarga Proteção térmica do motor. Normalmente 1,1 × corrente nominal (P401). | 6.6 A | 6.6 A |
| P161 | Limite térmico do dissipador Temperatura de disparo F004; o reset exige resfriar pelo menos 5 °C abaixo desse limite. | 90 °C | 90 °C |
| P202 🔒 | Tipo de controle V/f para uso geral; vetorial para alto torque em baixa rotação. | V/f escalar | V/f escalar |
| P204 🔒 | Carregar padrão de fábrica Ajuste 5 e confirme com P para voltar TODOS os parâmetros ao padrão de fábrica. | Sem função | Sem função |
| P206 | Tempo de auto-reset 0 = desligado. Acima de 0, a falha é resetada sozinha depois desse tempo (o motor fica parado até novo comando I). | 0 s | 0 s |
| P211 | Partida após queda de energia Define se o motor que estava ligado volta a girar quando a energia retorna. 0 é o mais seguro. | Não volta a girar | Não volta a girar |
| P220 | Seleção de estágio multispeed Seleciona uma das oito velocidades P124–P131 quando P221=2. | 1 | 1 |
| P221 | Referência de velocidade Origem do comando de velocidade. | Teclas ▲▼ (HMI) | Teclas ▲▼ (HMI) |
| P229 | Modo de parada Rampa usa P101/P103; giro livre desenergiza a saída e o eixo perde velocidade por inércia. | Rampa | Rampa |
| P230 | Permitir reversão Bloqueia ou permite a tecla de inversão de giro. | Permitida | Permitida |
| P231 | Permitir JOG Habilita ou bloqueia a partida momentânea pela tecla JOG. | Permitido | Permitido |
| P235 | Ganho da entrada AI1 Escala a leitura do potenciômetro antes de calcular a referência. | 100 % | 100 % |
| P236 | Offset da entrada AI1 Desloca a leitura do potenciômetro; resultado limitado entre 0 e 100%. | 0 % | 0 % |
| P295 🔒 | Corrente nominal do inversor Capacidade do inversor. Deve ser ≥ corrente do motor. | 10.0 A | 10.0 A |
| P296 🔒 | Tensão nominal da rede Deve ser igual à rede de alimentação R-S-T. Errado → F001 ou F002. | 220 V | 220 V |
| P297 🔒 | Frequência de chaveamento Chaveamento maior aumenta as perdas e o aquecimento do dissipador na bancada. | 5 kHz | 5 kHz |
| P298 | Temperatura ambiente da bancada Temperatura do ar usada no resfriamento do dissipador na simulação. | 30 °C | 30 °C |
| P399 🔒 | Rendimento educativo do motor Menor rendimento aumenta a corrente estimada para a mesma carga; aproximação educativa. | 90 % | 90 % |
| P400 🔒 | Tensão nominal do motor Conforme placa do motor e a ligação usada (Δ 220 / Y 380). | 220 V | 220 V |
| P401 🔒 | Corrente nominal do motor Da placa do motor. 220 V: corrente maior; 380 V: ≈ 0,58× da de 220 V. | 6.0 A | 6.0 A |
| P402 🔒 | Rotação nominal do motor Da placa do motor (4 polos ≈ 1720 rpm). | 1720 rpm | 1720 rpm |
| P403 🔒 | Frequência nominal do motor Brasil: 60 Hz. | 60 Hz | 60 Hz |
| P404 🔒 | Potência do motor Da placa do motor. | 2.0 cv | 2.0 cv |
Clique numa linha para selecioná-la no display; edite pelo teclado do inversor (P → ▲▼ → P).
Histórico de eventos
Nenhuma falha registrada.